Des chercheurs du Massachusetts Institute of Technology (MIT) ont conçu un dispositif robotisé capable de progresser dans l’intestin grêle, de prendre des images, d’administrer des médicaments et de prélever des tissus. Une avancée prometteuse, encore au stade expérimental.
Long de plusieurs mètres et difficile d’accès, l’intestin grêle demeure l’une des régions du système digestif les plus complexes à explorer. Les examens qui permettent d’y rechercher des saignements, des lésions ou certaines anomalies nécessitent parfois des procédures longues et délicates.
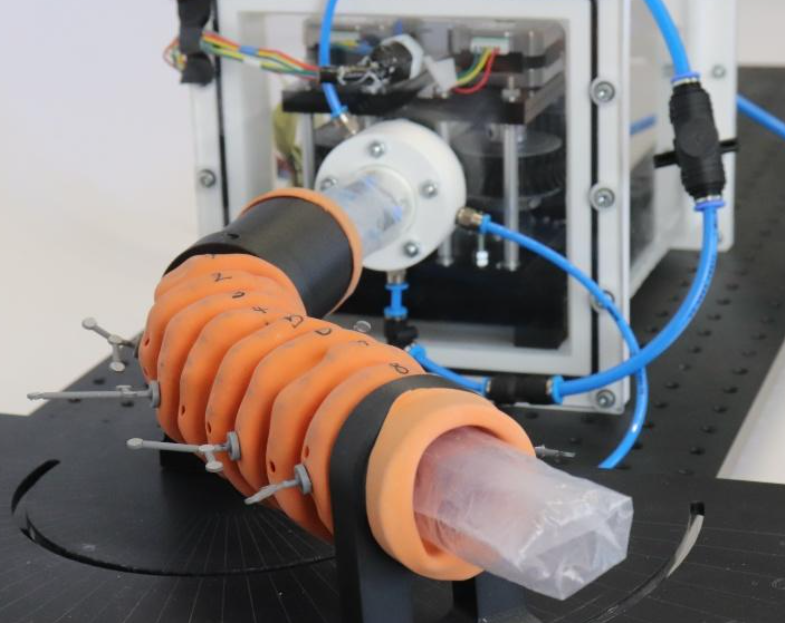
Une équipe de chercheurs du Massachusetts Institute of Technology (MIT), aux États-Unis, propose une nouvelle approche : un entéroscope robotisé souple, dont les mouvements et la surface s’inspirent directement des serpents.
Présenté mercredi 28 octobre dans la revue scientifique Science Robotics, ce dispositif pourrait, à terme, améliorer l’exploration et le traitement de certaines maladies intestinales.
Sa particularité est de pouvoir avancer progressivement dans un environnement étroit et glissant, tout en transportant plusieurs instruments médicaux.
Un organe particulièrement difficile à examiner
L’intestin grêle mesure généralement plusieurs mètres de longueur, pour un diamètre d’environ 2,5 centimètres.
Sa configuration rend difficile l’accès à certaines zones, notamment lorsqu’il faut rechercher l’origine d’un saignement, prélever un échantillon ou traiter une lésion.
Parmi les techniques disponibles figure l’entéroscopie à double ballon, qui utilise deux ballonnets gonflés et dégonflés successivement pour faire progresser l’instrument.
Cette méthode permet d’atteindre des régions profondes de l’intestin, mais elle reste techniquement exigeante.
Les capsules endoscopiques offrent une autre possibilité pour visualiser l’appareil digestif, sans toutefois disposer des mêmes capacités d’intervention.
Les ingénieurs du MIT ont donc cherché à concevoir un instrument plus facile à diriger, capable d’associer exploration et gestes thérapeutiques.
« Le défi fondamental consiste à évaluer une portion de six à sept mètres et demi d’intestin grêle d’une manière plus automatisée », explique Giovanni Traverso, chercheur au MIT et gastro-entérologue au Brigham and Women’s Hospital.
Une technologie inspirée du déplacement des serpents
Pour résoudre ce problème, les chercheurs se sont tournés vers la biomimétique, une démarche consistant à reproduire certaines propriétés du vivant dans des systèmes technologiques.
Le robot possède un corps tubulaire flexible équipé d’actionneurs pneumatiques.
Chacun comporte quatre chambres qui peuvent être gonflées selon différentes combinaisons. En modulant la pression de l’air, il devient possible d’allonger l’instrument, de le courber ou de modifier sa direction.
À ses extrémités, des ballonnets supplémentaires servent de points d’ancrage. Leur gonflement alterné permet au robot de progresser par étapes.
Mais la véritable originalité du système réside également dans son revêtement.
Inspiré du kirigami, un art japonais associant découpage et pliage, celui-ci présente une texture rappelant les écailles d’un serpent.
Cette structure améliore l’adhérence sur la muqueuse intestinale, naturellement glissante, et facilite la progression de l’appareil.
Un instrument capable d’examiner et de traiter
Contrairement à un simple système d’imagerie, le nouvel entéroscope possède plusieurs fonctions médicales.
Une caméra permet de visualiser les tissus, tandis qu’un pulvérisateur peut délivrer des médicaments directement dans la zone explorée.
De petites pinces sont également prévues pour effectuer des biopsies ou intervenir sur certaines lésions, notamment des polypes.
L’intérêt serait de pouvoir identifier une anomalie et, lorsque cela est possible, réaliser immédiatement un geste thérapeutique.
Le dispositif reste relié à des équipements externes par un câble. Il peut être guidé par un opérateur et a été conçu pour être introduit par la bouche ou par le rectum.
Les chercheurs espèrent ainsi améliorer la précision des interventions tout en réduisant certaines difficultés de manipulation.
Des essais encourageants, mais pas encore chez l’humain
Lors des expérimentations animales, le robot a parcouru environ deux mètres à l’intérieur de l’intestin grêle.
L’équipe a également démontré le fonctionnement de la caméra, des pinces de prélèvement et du système de pulvérisation des médicaments.
Ces résultats constituent une étape importante, mais ils ne suffisent pas encore à établir l’efficacité et la sécurité du dispositif chez l’être humain.
Des travaux supplémentaires seront nécessaires pour améliorer la navigation, vérifier la protection des tissus et évaluer les risques associés aux mouvements du robot.
Aucune utilisation clinique courante ne peut donc être envisagée sur la seule base de ces premières expériences.
Vers une endoscopie plus automatisée ?
Cette innovation illustre les progrès de la robotique souple dans le domaine médical.
Contrairement aux dispositifs rigides, ces systèmes sont conçus pour s’adapter à des environnements biologiques complexes et fragiles.
À terme, ils pourraient contribuer à faciliter certaines explorations, améliorer l’accès aux lésions et élargir les possibilités de traitement localisé.
Giovanni Traverso et son équipe poursuivent désormais leurs recherches pour perfectionner la navigation et étudier d’autres applications dans l’intestin grêle.
L’objectif n’est pas de remplacer immédiatement les méthodes existantes, mais de développer de nouveaux instruments susceptibles de rendre certaines interventions plus accessibles et plus précises.
Une perspective encourageante pour la gastro-entérologie, à condition que les futurs essais confirment les résultats obtenus en laboratoire.